
视塔机器人完成天使轮融资
10月13日,张通社获悉,深圳视塔机器人科技有限公司(简称:视塔)宣布完成天使轮融资。本轮投资方包括华为旗下哈勃投资、深高新投旗下基金及高轩投资等。融资将重点用于产品研发迭代与商业化,拓展具身智能、消费电子和工业等多场景应用。
视塔成立于2025年10月,位于深圳市南山区,技术起点为柔性光子晶体材料,聚焦触觉感知与机器人操作。核心研发团队来自南方科技大学智能液晶光学实验室,覆盖材料、器件电路及算法等领域;创始人兼CEO张伟博士阶段由南方科技大学与香港城市大学联合培养,具有光学材料与机器人交叉研究背景。公司已围绕自主研发的光子晶体触觉技术,延伸出触觉传感器、数据采集系统与触觉控制模型等产品方向。
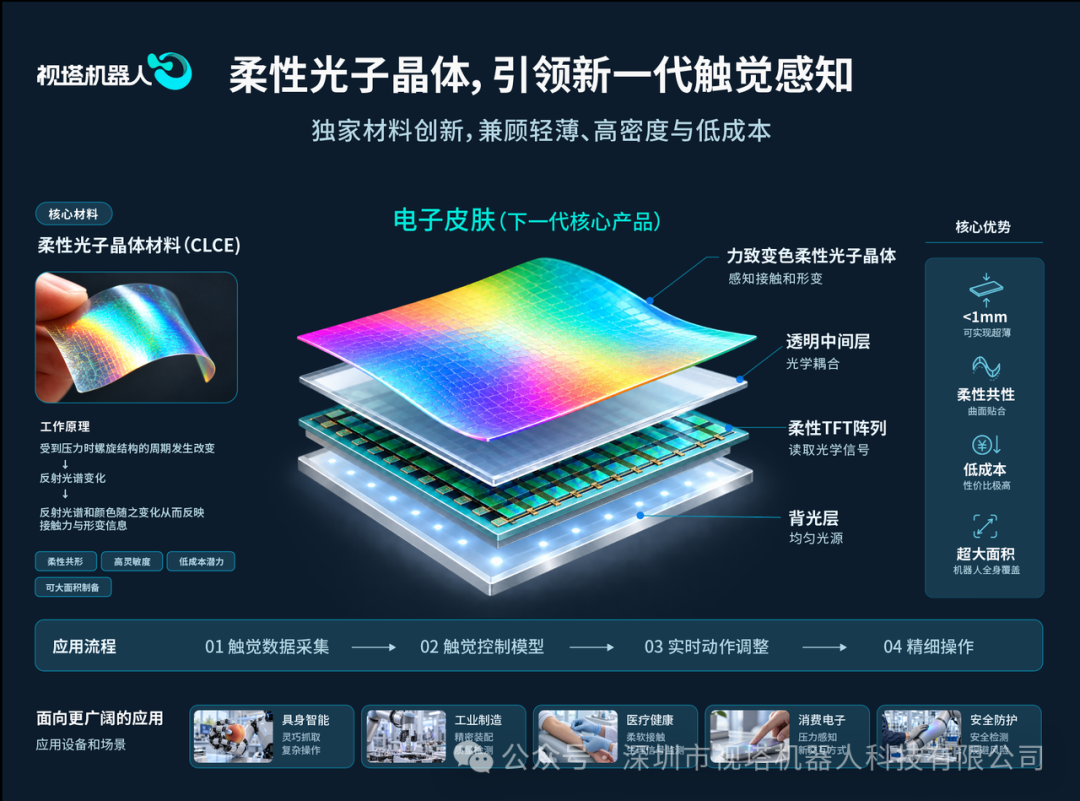
技术路线上,视塔的核心材料为胆甾相液晶弹性体(CLCE)柔性光子晶体材料。该材料颜色来自内部液晶分子自发排列形成的周期性螺旋结构,受压形变时螺旋周期改变、反射光谱和颜色随之变化,将微小机械形变转化为明显光学信号。公司进一步将柔性光子晶体材料与柔性感光面板结合,开发出光子晶体电子皮肤,以感光面板替代传统摄像头,省去成像空间。据公司介绍,视塔电子皮肤厚度可小于1毫米,感知密度可超过10000点/cm²,呈可卷曲形态,可贴合手指、手掌等不同曲率表面;量产传感器经100万次测试,误差率均小于5%。
在产品布局上,视塔以光子晶体为特色,同时布局视触觉、压阻、电容等技术路线,根据具体任务和安装条件选择或组合不同方案。面向机器人学习数据需求,公司推出视触觉数采夹爪、EGO数据采集系统、数采背包等设备与系统,在动作轨迹之外记录接触状态与受力信息;同时推进触觉控制模型研发,称为“外挂触觉小脑”,与VLA、世界模型等上层模型协同,根据接触反馈微调力度、位置与姿态。公司在深圳拥有约800平方米研发与生产场地,配置洁净间、3D打印、CNC、激光加工、电路贴片及自建测试平台,成立不到一年已打通从研发试制到量产交付的完整链路,客户覆盖海内外高校实验室、头部模型企业及灵巧手厂商。
评论 (0)