张江,跑出一家世界模型黑马
近日,AMD宣布以约82亿美元收购李飞飞创办的World Labs。李飞飞公司推出的模型,可以从文字、图像、视频和空间数据中生成、补全、重建三维场景,为游戏、影视、自动驾驶乃至机器人提供可交互的仿真环境,目标是让机器理解真实世界的物理关系。芯片巨头愿意用真金白银押注“让机器看懂世界”,是具身世界模型赛道巨大发展潜力的有力佐证。
沿着同样的赛道,在上海科技大学的校园里,藏着一间YesAI Lab(可信与通用智能实验室)。作为上海科技大学信息学院的AI研究实验室,其主要聚焦生成式模型与具身智能。在这里,机器不仅学会“看懂”世界,还能在三维交互环境中反复训练动作、感知接触,并从每一次失败中自我改进。
这间实验室的负责人是石野教授。过去几年里,他和团队在生成模型、强化学习、三维视觉、机器人操作等领域积累了大量成果,让具身世界模型的机器人得以从单场景部署走向规模化适应,在真实世界里更快、更省地学到新东西。2025年底,石野在张江AI创新小镇成立了瞬适科技(上海)有限公司(简称“瞬适科技”),定位于物理AI时代的具身世界模型基础设施。成立不到一年,瞬适科技完成千万美元种子轮融资。
近期,张通社走进上海科技大学YesAI Lab,专访了瞬适科技创始人石野,了解、探讨:为什么机器人每换一个场景,就得从头学起?他们如何破解这一难题?
少年砺学,躬身入局具身世界模型赛道
石野的成长轨迹,每一步都比同龄人快一些。
小学连跳两级,16岁便考入西北工业大学数学系。当同龄人还在为高考冲刺时,他已经坐在了大学的课堂里,接受数学训练。这种训练,也塑造了石野看待问题的方式,“数学让我习惯从问题背后的共同结构出发,而不是只解决一个具体任务。”这种思维方式,贯穿了他后期整个科研生活,也为他发现具身智能单场景应用问题埋下伏笔。
2014年,石野远赴澳大利亚悉尼科技大学攻读博士,从事人工智能相关研究,25岁取得博士学位后,继续留在海外开展博士后研究。直到2021年,年仅27岁的石野入职上海科技大学,牵头建立YesAI实验室,聚焦具身智能、世界模型与机器人泛化学习研究,成为信息学院最年轻的课题负责人和博士生导师。
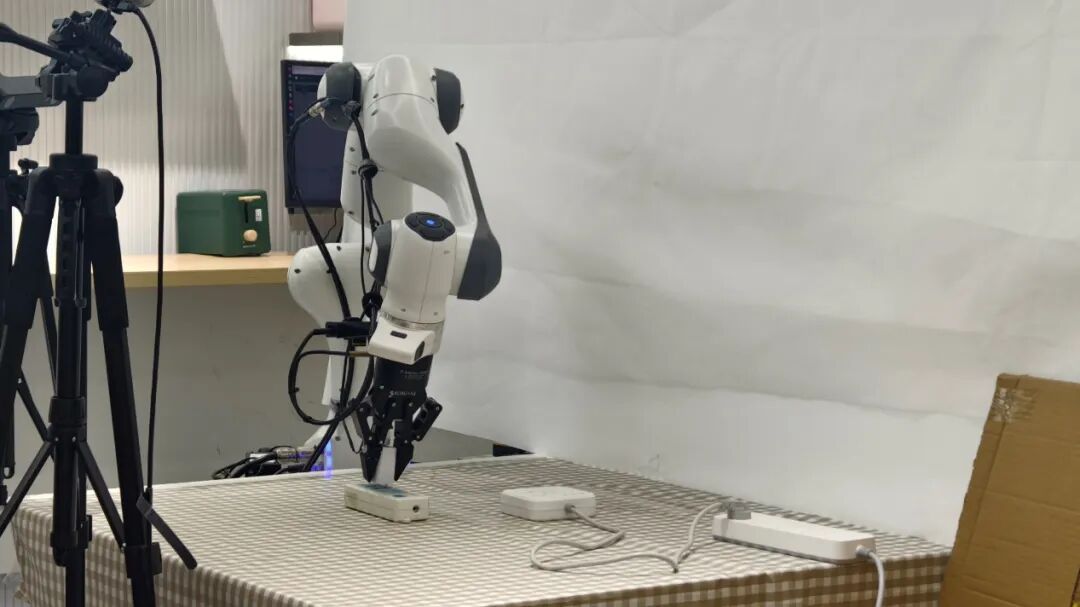
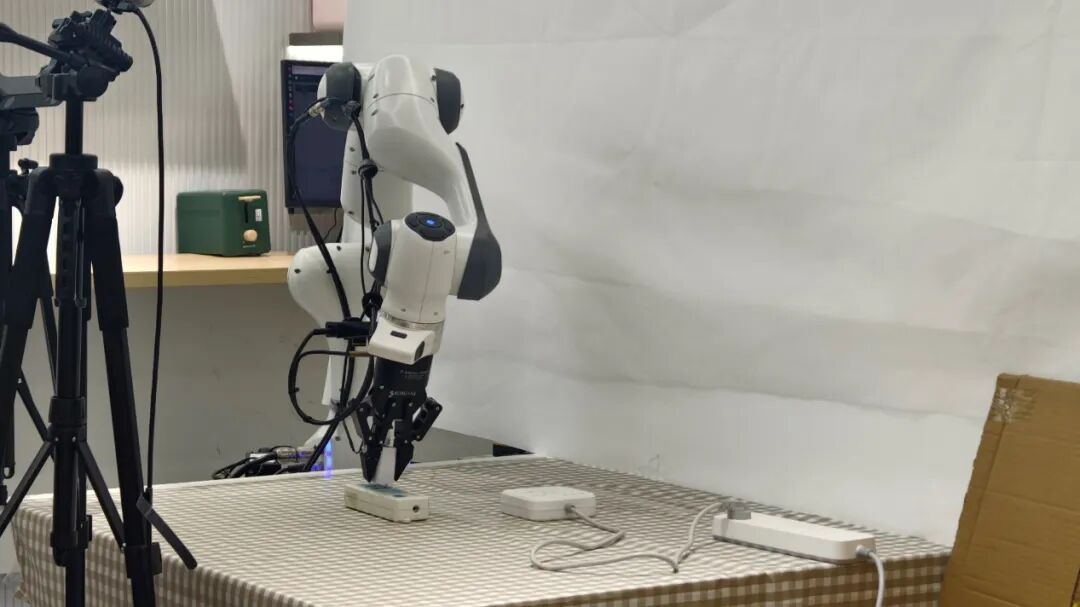
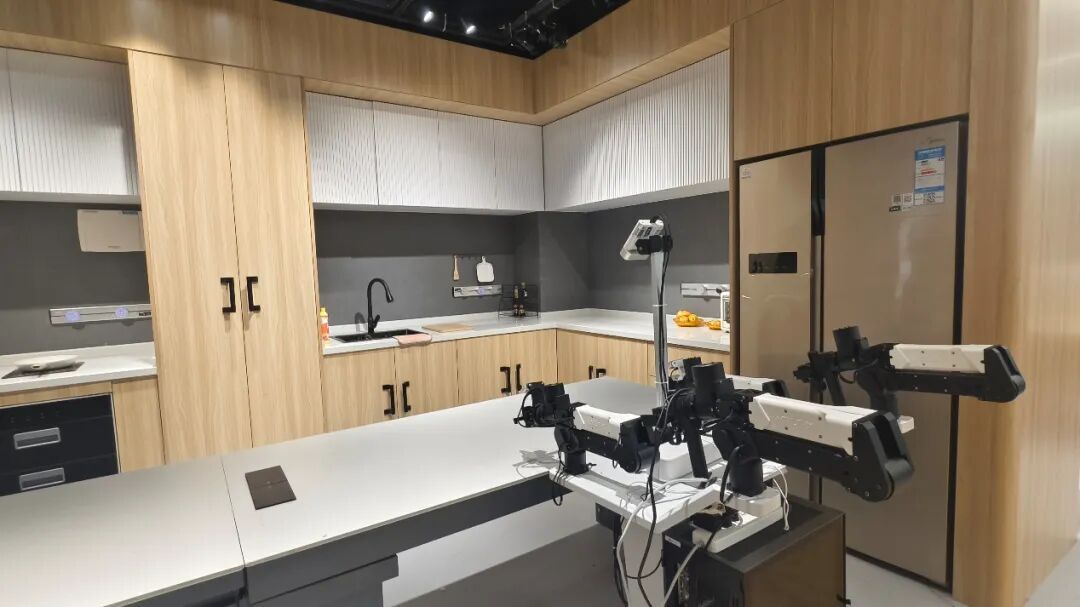
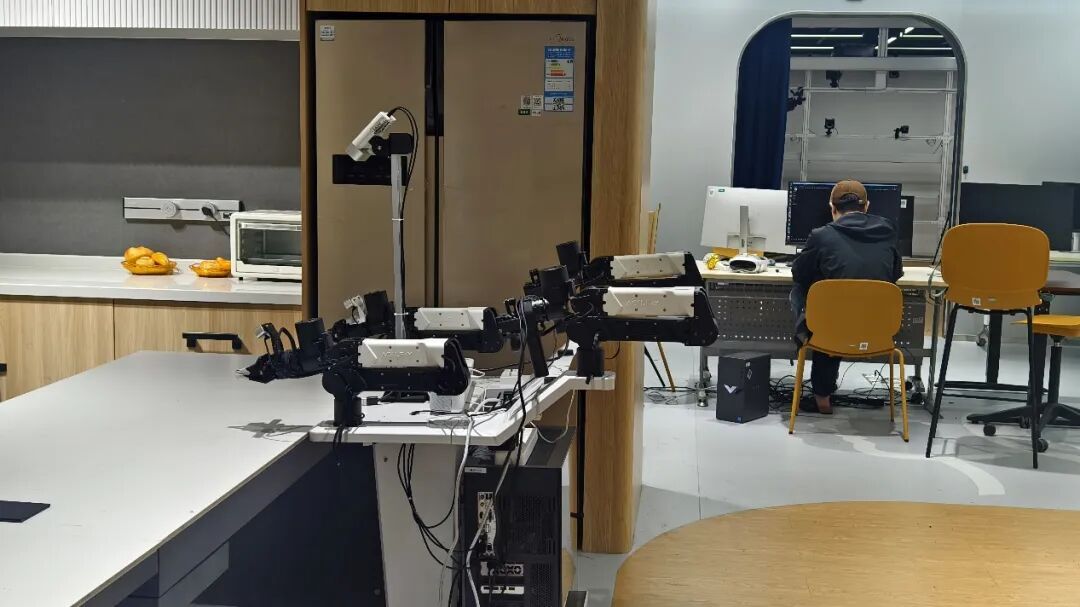
石野在实验室研究中发现,长期研究的产品推向真实世界后存在巨大壁垒。很多单点问题在实验室已取得不错的结果,但真正把机器人放到工厂、家庭或者其他复杂环境中,会发现机器人换一个任务、换一个场景,甚至换一种本体,往往又需要重新采数据、重新训练。
这些现实问题逐渐让石野意识到,仅仅做单模型具身智能并不能解决问题,而是需要一套能支持快速适配新场景的系统。
在2023年,大模型技术爆发,AI前沿加速从学术界向产业界迁移。石野做出了一个决定,与其在实验室里反复验证单点,不如到真实产业中去,把“数据获取—训练环境建立—模型后训练—真机反馈”这条链路完整跑通。
2025年底,瞬适科技在张江AI创新小镇注册落地。石野表示,“瞬适这个名字,取自快速适应,希望机器人进入新环境后,不再从零学起,而是利用过去积累的经验,更快获得新能力。”
有了方向,还需要一支能打仗的队伍。石野想要打造的,是一支能将基础模型、数据、工程与真实部署完整串联起来的团队。目前,成员横跨世界模型、生成式强化学习、三维视觉、触觉、机器人学习等交叉领域,后续将持续补充数据基础设施、机器人部署、产品和产业化人才,预计今年年底形成20至30人的全职团队。
破解机器人落地顽疾,让其“自学成才”
要回答机器人怎么才能快速适应新任务,需要先拆解一个更基本的问题:机器人要适应一个新环境,到底缺的是什么?
“不是缺一个更大的模型,而是缺一套持续经验生产和自我改进的能力,即具身智能的递归自我改进(RSI)。”石野表示。一个机器人到了新工厂、新家庭,面对新物体和新任务,需要经历完整的链条:先获取对这个环境的理解,再把理解转化为可训练的经验,然后基于经验制定行动策略,最后在真实执行中发现不足、回到起点继续改进。
瞬适科技的技术体系,正是沿着这条链条逐层搭建的。
首先是经验获取。“如果把机器人看作一个需要不断学习的学生,那它首先需要的是教材,也就是高质量的训练数据。”瞬适科技要做的,是把真实世界“翻译”成机器人读得懂的语言:通过人类第一视角数据、机器人交互数据、视觉触觉数据、三维重建技术以及生成式方法,把现实场景变成机器人可以反复练习的三维仿真环境。该环节的核心,是恢复动作、三维空间、物理接触和物体状态之间的关系,让一段真实经验可以被编辑、扩展和复用,为下一轮学习提供素材。
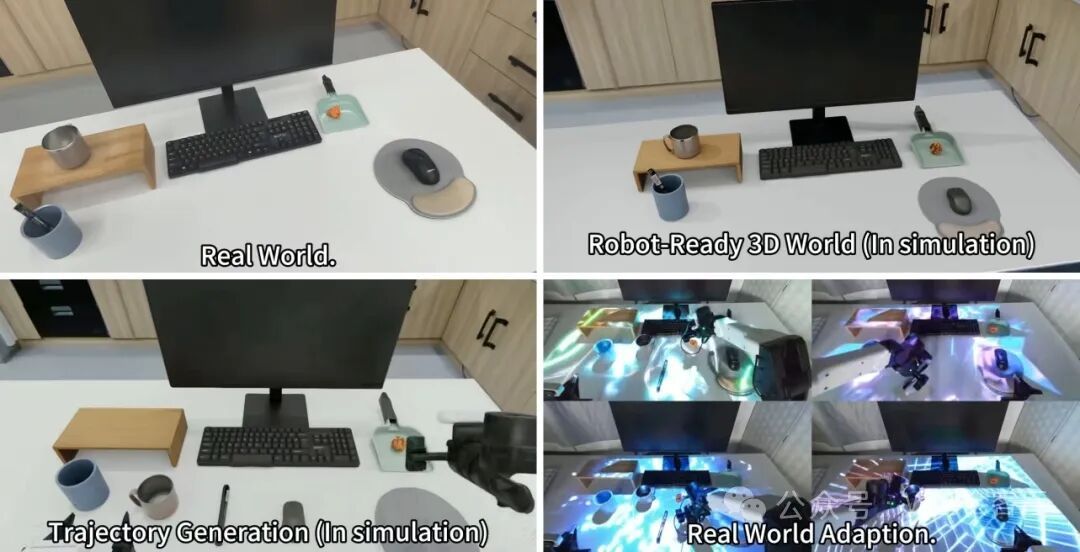
拿到了教材,机器人还不能直接上场,它得先学会在脑子里“预演”。机器人需要知道“下一步怎么做”,也需要理解“这样做以后会发生什么”,进而推演不同动作可能带来的不同结果。因此,视触觉在这里非常重要。机器人做插接或者精密装配时,接触之前视觉可以判断位置和姿态。但真正发生接触以后,仅靠视觉很难判断究竟是已经插入、发生滑移,还是卡住。此时,触觉给了机器人理解真实物理交互状态的一条关键信息通道,也有助于判断失败发生在哪里。
而机器人真正的成长发生在真实世界里,即策略后训练和自我改进。机器人部署到真实场景以后产生的成功、失败和边界案例,会重新进入世界模型和仿真系统。系统针对当前策略最薄弱的地方生成新的训练经验,再通过生成式强化学习等方法更新策略。更新后的策略经过验证,再回到真实世界执行,产生新的反馈。如此循环往复,每一轮执行都能够为下一轮学习提供方向,每一次部署都能够成为下一次能力提升的起点。
这套方案已经获得国际认可。今年,瞬适科技受邀在NVIDIA GTC 2026上与英伟达联合展示技术进展,是现场唯一展示物理AI基础设施方向的企业。石野期待与英伟达的下一步合作,“从仿真与训练,到真机反馈与持续进化,把整个闭环真正跑起来,让机器人在真实世界中持续学习、不断进化。”
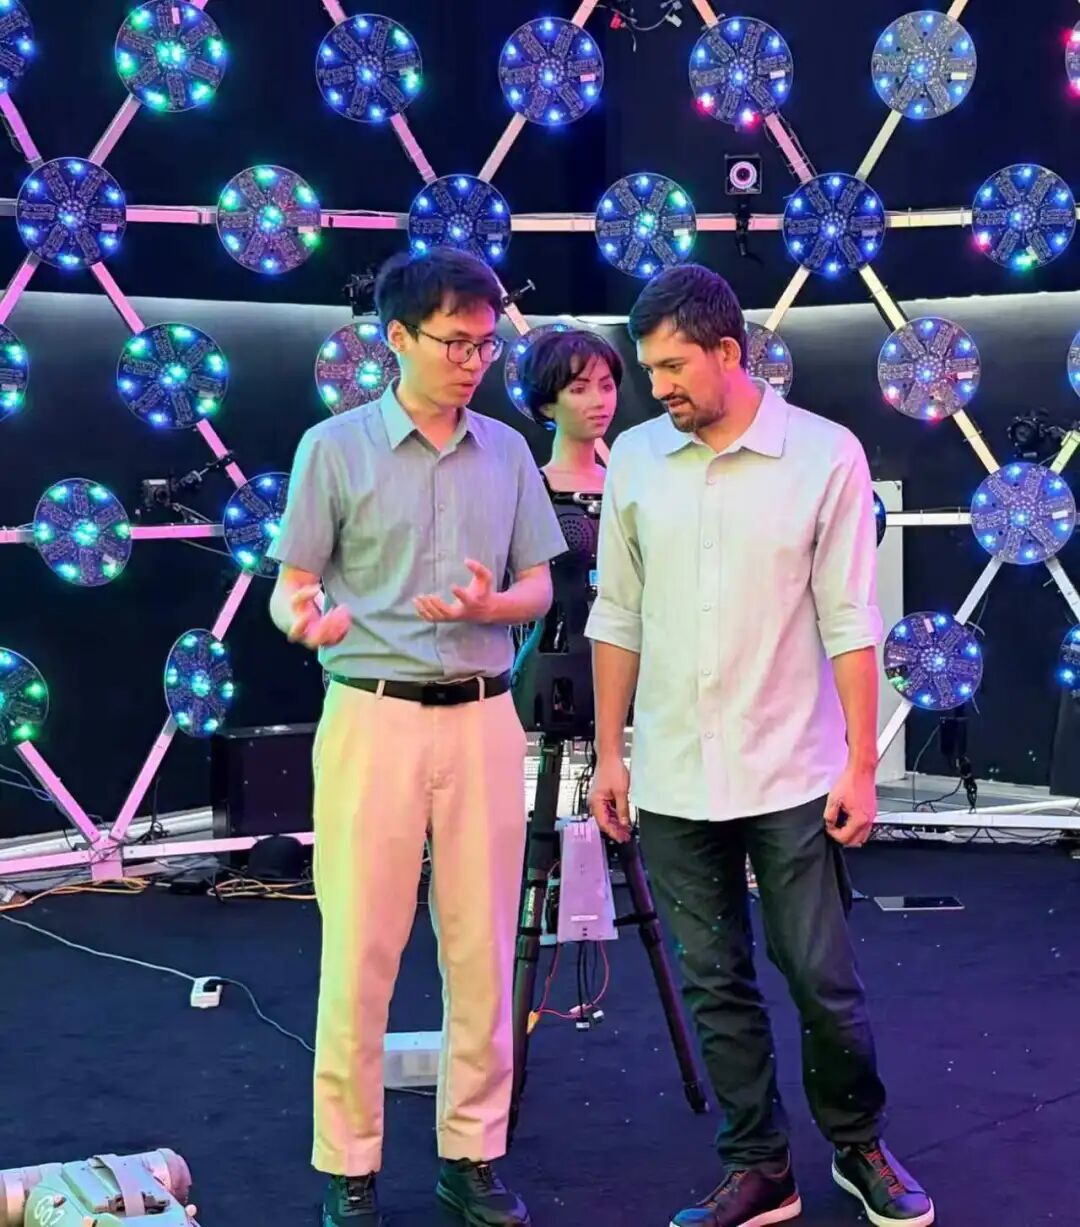
英伟达Spencer到实验室参观
目前,瞬适科技已经围绕灵巧手操作、机器人精细操作,以及视觉和触觉结合的接触类任务完成了系统验证。下一步将聚焦消费电子、精密装配等对接触精度要求较高的工业场景。
客户说“好用”,跑通技术变现“最后一公里”
2026年8月,瞬适科技宣布完成千万美元种子轮融资,由协创智慧、云晖资本、浦东创投和吴越天使联合投资。资金将主要用于物理AI数据基础设施建设、具身世界模型研发以及核心团队扩充。
值得注意的是,浦东创投最终参与本轮融资。在石野看来,这不仅是资本层面的支持,更代表了本地产业资本对物理AI时代具身世界模型基础设施赛道的认可。
但对一家公司来说,拿到融资只是第一步,下一步要思考的是:一项顶尖技术,如何变成客户愿意买单的产品?
从技术到产品,往往需要接受客户的验证。模型、论文和技术Demo都可以证明技术能力,但公司必须从客户角度思考问题。客户真正在意的,是系统在面对全新任务时能否快速完成适配、整体部署成本能否有效压缩,以及系统可否基于现场运行产生的反馈持续迭代优化。归根结底,“这套系统在真实场景里,能帮客户省时间、降成本、提成功率。”
客户的这些核心诉求,正是瞬适科技一直以来努力的方向。通过具身RSI技术栈,在新任务环境里,真实数据的需求量目前可以降到原来的1%–5%,部署之后达到约90%的成功率。
面向未来,石野对物理AI具身世界模型基础设施赛道有自己的判断。他认为,具身智能正处在从单点Demo走向规模化落地的关键节点,而规模化落地的前提,是机器人不再依赖一次次重复训练。世界模型正是这个方向的底层能力,它决定了机器人能否理解真实世界,能否在新环境中快速适应,也决定了整个行业的天花板在哪里。
瞬适科技要解决的,是机器人被造出来、部署出去之后的“成长”问题。不再是一锤定音的交付,而是让它在真实世界里持续积累经验,越用越聪明。
每一次失败,都是下一轮变得更好的起点。这或许才是物理AI时代,机器人该有的样子。
评论 (0)