贝塞默TF-20全球首发:20mm级微型横向磁通电机
近日,贝塞默(Bessemer Tech)面向全球首次正式发布TF-20微型横向磁通电机。根据公司产品手册,该产品外径20 mm、机身长度22 mm,额定转矩12 mN·m、最大转矩25 mN·m,面向机器人灵巧手等安装空间紧凑的微型驱动需求。
在微型电机设计中,尺寸、转矩、绕组空间与制造装配往往需要同时权衡。TF-20以横向磁通(Transverse Flux)技术路线为基础,通过三维磁路、软磁复合材料(SMC)模块化定子、高极数转子与高槽满率内出线绕组的协同设计,探索在20mm级尺寸下兼顾电磁性能与工程制造的技术方案。
核心设计:四项技术协同推进微型化工程实现
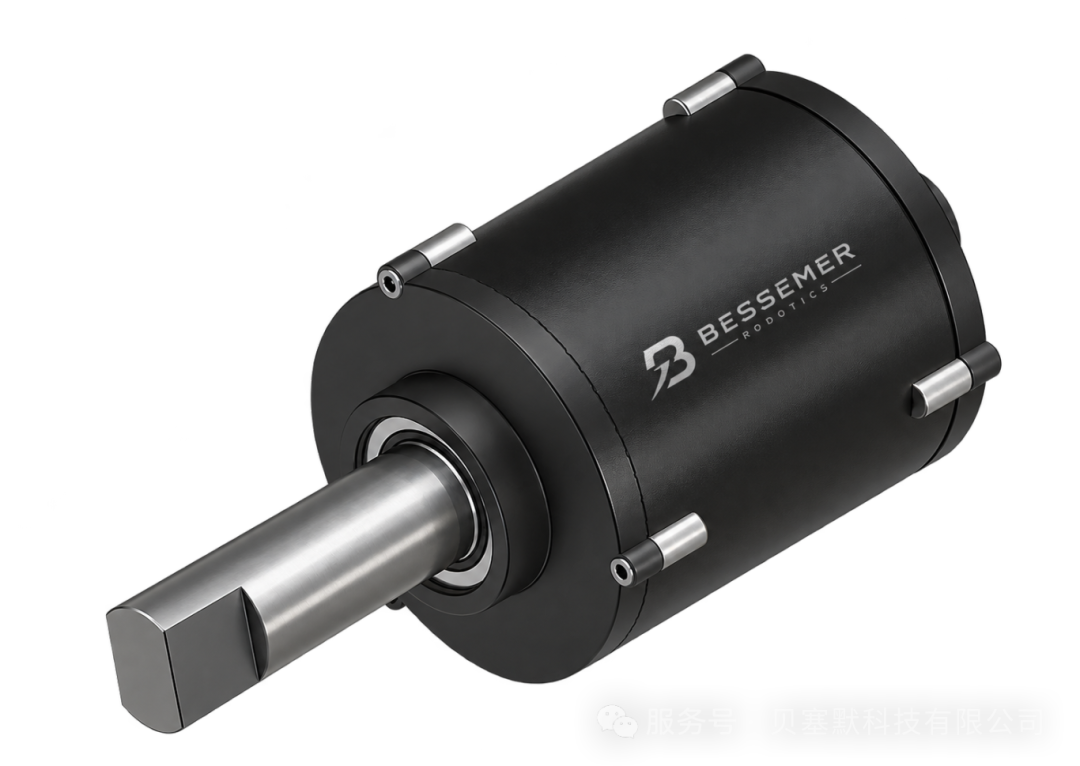
TF-20产品外观外观图
横向磁通电机能够在三维空间中组织磁通路径,为磁极与绕组布局提供不同于常见径向磁通结构的设计思路。不过,在微型尺度下,复杂磁路的成形、绕组端部空间与精密装配也带来工程挑战。TF-20围绕以下四个相互关联的环节开展设计。
01 三维磁路:为磁极和绕组布局提供更多选择
通过三维磁通路径设计,TF-20在有限直径内为磁极与绕组布局提供更多配置空间,支撑后续电磁结构优化。
02 SMC模块化定子:让复杂磁路具备制造路径
TF-20采用软磁复合材料(SMC)模块化定子,利用其磁性能各向同性及近净成形工艺特点,为复杂三维磁路提供可行的结构与制造路径,并兼顾微型部件的装配需求。
03 高极数转子:在有限直径内优化电磁配置
在SMC定子与三维磁路配合下,TF-20采用高极数转子设计,以适应有限外径内的磁极布置需求,为微型电机的电磁结构优化提供设计空间。
04 高槽满率内出线绕组:为轴向集成腾出空间
针对微型驱动中绕组端部及引线对空间的占用,TF-20采用高槽满率内出线绕组设计,优化端部尺寸与出线布局,为后续机器人关节结构集成预留空间。
从三维磁路、SMC模块化定子到高极数转子和高槽满率内出线绕组,上述四项设计形成相互配合的技术链路:既关注微型尺寸下的电磁设计,也兼顾结构制造与后续集成。TF-20目前已形成20 mm级实体样机,具备开展性能评估与场景适配的条件。
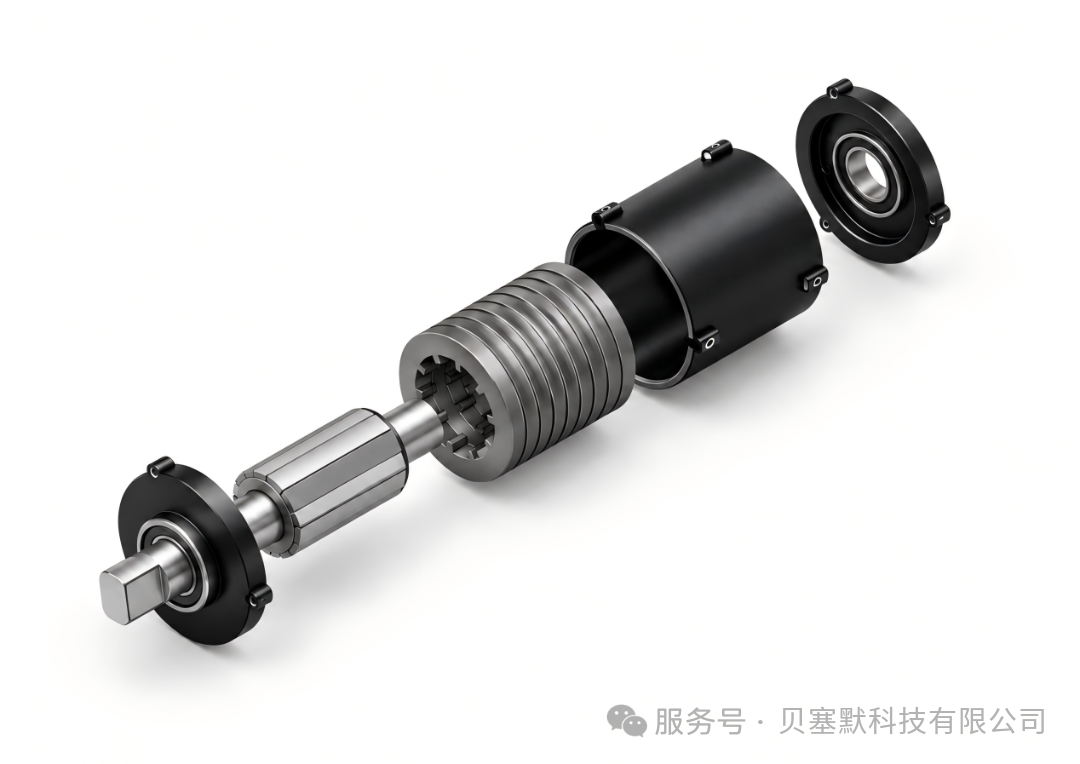
TF-20结构概念示意图(非工程装配图)
产品参数:外径20 mm,
额定转矩12 mN·m
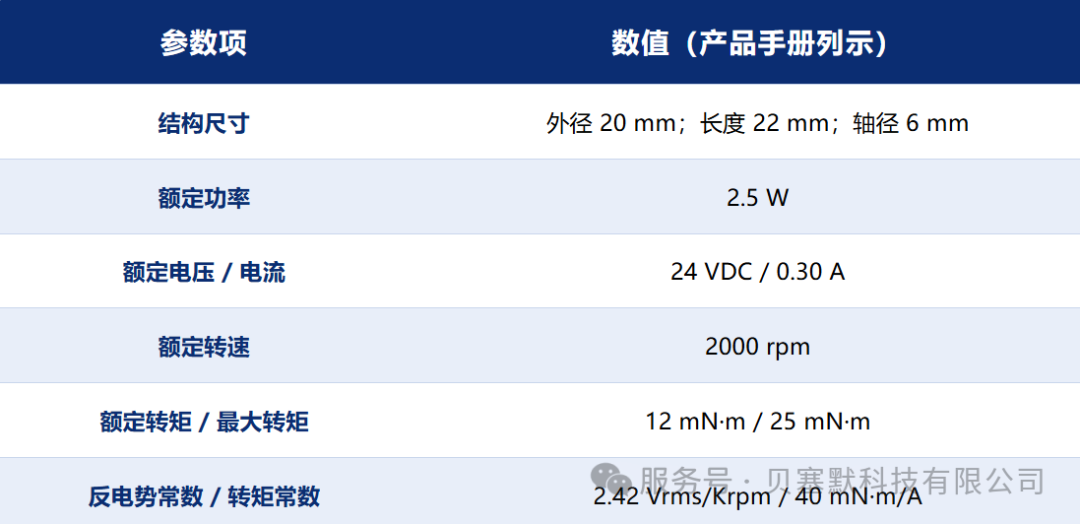
注:以上为产品手册列示的电机本体参数,实际性能以相应测试结果为准。关节输出转矩及指端抓握力还取决于传动、控制与系统集成方案。
国际产业背景:
横向磁通技术加速探索应用
在国际产业界,横向磁通技术已进入多类驱动场景。美国ETM(Graco旗下企业)已将相关技术应用于喷涂设备、工业风机等领域,并于2026年宣布进一步拓展机器人及先进执行器市场;美国Modal Motors亦公开展示采用横向磁通架构的电机产品,面向无人机、泵及风机等用途。这些案例反映了国际企业对横向磁通技术产业化路径的持续探索。
贝塞默TF-20则聚焦外径20 mm、长度22 mm的微型驱动需求,围绕紧凑尺寸下的三维磁路、材料成形、绕组布置与结构集成开展产品开发。上述案例用于说明横向磁通技术的应用探索,不构成不同产品之间的性能比较。
应用探索:面向灵巧手等
紧凑型驱动场景
机器人灵巧手需要在有限的手指与掌内空间中集成多个驱动单元,对电机尺寸、转矩输出及系统集成提出综合要求。TF-20 面向相关微型驱动需求,围绕紧凑空间下的驱动布局、微型尺寸下的转矩输出及系统集成适配开展设计探索。
紧凑空间下的驱动布局:
多自由度灵巧手需要在有限的手指与掌内空间中集成多个驱动单元,电机、传动机构及相关接口的布局面临空间约束。TF-20 采用 20 mm 级微型化设计,为紧凑空间内的驱动布局提供新的选择,具体集成方式仍需结合安装尺寸、出线及接口要求进行评估。
微型尺寸下的转矩输出:
灵巧手的抓取与保持能力与关节输出、传动结构及控制策略等因素密切相关,微型驱动单元的电磁设计空间也相对有限。TF-20 通过三维磁路、SMC 模块化定子、高极数转子与高槽满率内出线绕组的协同设计,探索微型尺寸下的转矩输出潜力。
面向系统集成的适配设计:
灵巧手的动作响应、定位精度与持续运行能力,需要电机、传动、传感及控制系统协同实现。TF-20 可结合具体应用中的负载转矩、转速、散热条件与安装空间,评估直驱或配合传动机构的适配方案。
除机器人领域外,贝塞默也在探索商业航天领域的微型驱动需求。例如,在卫星通信系统中,小型通信天线的机械指向调整、星间通信天线的精密跟踪等机构,均可能涉及紧凑空间内的精密运动控制。贝塞默将结合实际载荷的转矩、定位精度及航天环境可靠性要求,评估 TF-20 的适配可行性,探索与商业航天产业伙伴的合作机会。相关应用仍处于探索阶段,尚未完成航天级验证或实际装机。
灵巧手相关应用场景概念图
(不代表TF-20已完成实装验证)
开发进展:实体样机
完成,推进测试与合作
目前,TF-20已完成实体样机开发,进入性能测试与系统集成验证阶段。下一步,贝塞默将围绕实际微型驱动需求持续开展性能测试、应用适配与产品优化,并面向机器人研发团队、关节模组企业及产业伙伴开展技术交流,探索样机评估与联合开发机会。欢迎有相关需求的研发团队与产业伙伴联系交流。
评论 (0)