灵巧手真进厂干活了!72 道工序干完,只比人工慢 30 秒
10月29日下午,2026智元创新日·灵巧操作分论坛如期举办。临界点以一场跨城产线实时连线、一款 “真机ready”的自研数采手套为核心载体,完整展示了从硬件本体迭代、多模态数据采集到算法模型升级、真实产线落地的全链路技术路径,为正处于 “演示验证到规模化落地” 关键关口的具身灵巧操作赛道,交出了一套可复现、可验证的产业实践答卷。
产线直播:72步全工序验证,灵巧手跑进真实生产节拍
本次分论坛最具冲击力的环节,是现场连线绍兴临界点卧龙联合生产制造基地——在真实的生产测试工位上,一只 OmniHand 灵巧手正为另一只待出厂的灵巧手完成整手性能测试。
这不是单点动作演示,而是一套完整的生产工序:上料、扫码、装夹、抓取螺丝枪拧固、启动测试设备、卸螺丝、下料归位,前后共72个操作步骤,全自主完成,无需人工介入。
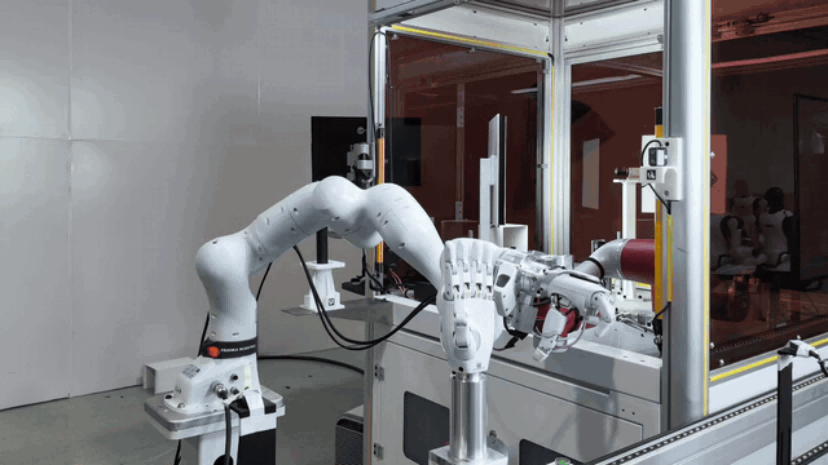
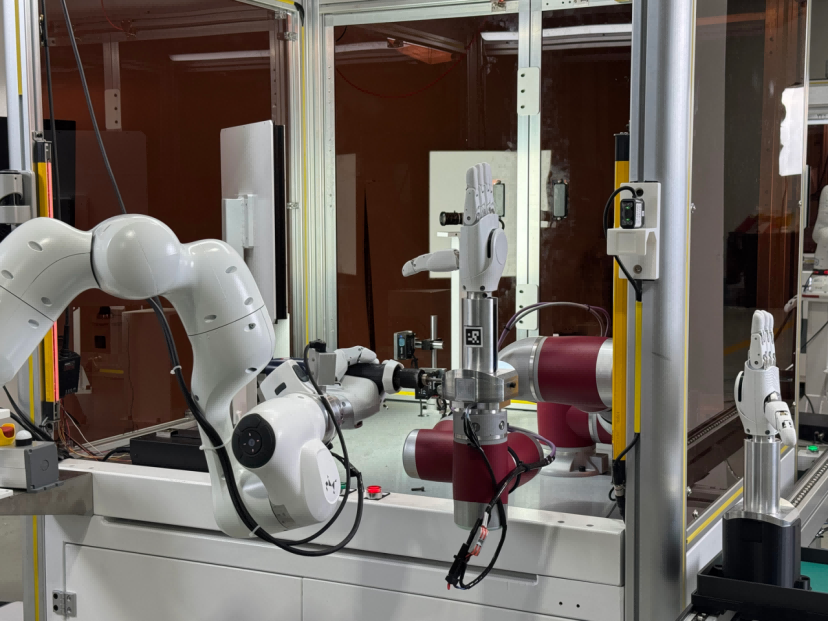
现场公布的一期 POC 验证数据,为灵巧手的落地能力给出了清晰的量化刻度:任务成功率达 98%,单轮作业耗时 8.5分钟,仅比熟练人工的 8 分钟慢 30秒;当前设备可连续不间断作业 8 小时,已初步具备并线上岗的条件。
其中,螺丝锁固是整套工序中难度最高的环节,对亚毫米级对位精度提出了严苛要求。工位采用的可重复防脱螺丝本身存在毫米级晃动公差,加上螺丝枪自重与线缆牵拉的影响,拧紧过程中的反冲力会进一步造成握持姿态偏移 —— 手部握持位置偏移 1 毫米,枪头末端就可能出现 3-4 毫米的对位偏差。
为验证方案在真实产线环境下的鲁棒性,测试人员现场主动施加了三类干扰:人为推动机械臂造成枪身偏移、调整工装底座导致螺丝孔位错位、叠加现场光照条件变化。
实时画面显示,机器人全程未中断作业:姿态偏移时,通过视觉与触觉的多模态实时反馈自主完成纠偏复位;拧入失败时,可自动识别异常、回溯工序步骤并重新对位完成操作;光照变化也未对最终对位精度造成影响。
“我们曾尝试传统夹爪方案,但作业反冲力极易导致工具脱手;如果将工具固定在机械臂末端,又无法同时兼顾不规则工件抓取、仪表盘按钮操作等多元工序。” 临界点模型算法总监吴铭东表示,灵巧手的核心价值,正是以通用型末端执行器覆盖多类生产工序,规避专机专用带来的高改造成本与低场景灵活性。
在分论坛后的媒体群访中,临界点 CEO 乔天杰进一步理清了行业普遍关注的路线定位:夹爪与灵巧手并非非此即彼的替代关系,而是互补的分层方案。“夹爪已经发展了几十年,能做的事基本都已经落地了,剩下 20%—30% 夹爪覆盖不了的复杂工序,正是灵巧手的核心阵地。”
这套工站作业能力,由真机强化学习与 Omni-Maestro 工业部署态智能体框架共同支撑。其中,强化学习负责打磨单步操作技能:遥操作下的螺丝锁固往往需要反复试探、来回修正对位,经过真机强化学习后,对位动作更加直接、修正次数明显减少,受到扰动时也能边拧边纠,操作速度较遥操作提升 2~3 倍;智能体框架则承担全局调度职能,通过判定器、调度器与上下文管理三大模块,实现工序步骤校验、失败自动回溯与工站状态实时同步。
临界点 CEO 乔天杰在主题演讲中表示:“一双手在产线上装配出下一双手,这就是临界点的未来图景。” 在他看来,卧龙工厂的测试工位落地,是灵巧手从 “科技展示品” 转向 “真实生产力工具” 的标志性节点。

发布首款“真机 Ready ”数采手套,破局高质量数据荒漠
产线落地的背后是数据能力的支撑,而整个灵巧操作行业共同的瓶颈,也恰恰是数据。
“现在的大模型就像缸中之脑,看过海量图文与视频数据,却从未真实触摸过物理世界。” 临界点首席科学家黄碧丹在演讲中点出行业核心矛盾:当前模型训练被 “视觉霸权” 主导,普遍缺乏真实物理交互的多模态数据,导致模型在数字世界中泛化能力突出,一旦进入真实物理场景就频繁失效 —— 这正是具身智能规模化部署必须跨越的 “死亡谷”。
行业并非没有尝试解法:真机遥操数据质量最高,但成本昂贵、依赖专业操作人员,难以规模化;第一人称人手 Ego 数据易获取、场景覆盖广,但纯视觉跟踪精度不足、缺少触觉信息,无法还原施力意图,只能用于大规模预训练,难以直接落地到精细操作。
看似数据来源路径多元,但真正可用于落地部署的高质量多模态交互数据极度稀缺,这是全行业共同面对的 “数据荒漠” 困境。
针对这一行业痛点,临界点团队自研了数据采集手套 OmniGlove Pro,并同步开启量产交付。
这款手套是行业少有能够同时采集人手的位置、姿态及触觉信息,并将其统一打包输出的方案。
具体来看,在动作采集方面,OmniGlove Pro 每个指尖都有EMF磁场定位和IMU抗干扰融合技术,定位距离精度可达0.1mm!在触觉采集方面,这款手套配置了746个触觉感知点位,空间分辨率可达3mm,能够更准确地记录手部与物体的接触情况。
这些数据经过处理和跨本体动作重定向后,能够在机器人真机上Replay,完成与人类示范相同的任务。
临界点首席具身科学家黄碧丹将这类数据称为 “真机Ready” 的 Ego 数据。
这些数据,既有 Ego 数据的规模化优势,也有真机数据的高质量,更有人类操作的真实手感。三者的结合,将显著加速具身大模型及灵巧操作规模化部署的落地进程。
迈入部署态决战期:万台量产打底,重新定义工业品考核标准
整场论坛贯穿的核心主线,是临界点对行业发展阶段的清晰判断:具身灵巧操作正从 “开发态” 全面跨入 “部署态”,2026 至 2027 年将是行业落地的决战之年。
乔天杰在演讲中明确划分了两个阶段的评价标准:
开发态回答“能不能做出来”,比拼的是Demo的精彩程度;部署态回答“能不能用起来”,考核的是四个硬指标——节拍、成功率、稳定性、ROI。“这四项,是灵巧手从科技产品变成工业品的成人礼。”
针对行业长期诟病的 “灵巧手寿命短、可靠性不足” 的痛点,乔天杰在群访中直面问题:过去灵巧手普遍只有两三周寿命,核心症结在于长期停留在实验室场景,真实工况下的磨损、干扰、疲劳等问题无法充分暴露,硬件迭代速度缓慢。
而临界点通过工业、商用两条真实部署线的快速迭代,已经实现了可靠性的量级跃升。“刚上整机的时候,我们的故障率接近 10%,这在行业里其实很正常;但到今天,故障率已经降到了 0.5% 以下。” 乔天杰将这一成果归功于车规级的研发体系 —— 核心研发团队多来自汽车 Tier1,将成熟的可靠性工程、量产管控方法带入了灵巧手赛道。
支撑这份判断的,是临界点已跑通的规模化量产与落地基础:截至 2026 年 10 月,临界点全年灵巧手累计量产突破 15,000 台,这一规模接近 2025 年全国灵巧手全年出货总量的八成。
乔天杰提出,万台级量产是商用落地的入场券 —— 只有达到这一量级,供应链才能实现稳定交付,产品良率才能逐步收敛,成本才能下探至客户可接受的商业化区间。
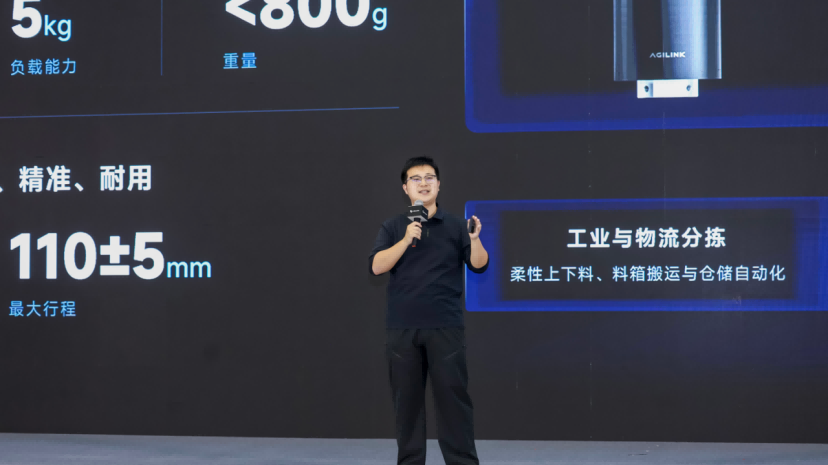
产品矩阵层面,临界点已形成覆盖高中低自由度的全档位灵巧手布局,搭配工业夹爪系列,可全面覆盖科研、工业、服务等多元场景。其中 OmniHand 3 已在珠海长隆乐园等场景实现常态化落地运行,卧龙电驱的灵巧手工位也预计于年内完成产线并线。
临界点的定位显然不止于一家硬件厂商。从灵巧手本体,到数据采集手套,再到 DUET 2.0 具身接触智能架构、Omni-Symphony 部署底座、Omni-Maestro 智能体框架,其技术路径始终围绕 “数据 - 模型 - 部署” 的正向飞轮展开:每一台落地部署的灵巧手都是数据采集入口,数据回流持续迭代模型能力,更强的算法模型再进一步支撑更多场景的规模化落地。
更值得注意的是其开放的行业合作姿态。黄碧丹在演讲中明确向全行业发出邀请:无论本体厂商、场景方还是模型团队,临界点都愿意开放高质量数据、鲁棒的模型与落地框架,共同跨越规模化部署的“死亡谷”。
“我们的目标不是做全球最大的灵巧手公司,而是做让全球每一台机器人都能干活的公司。” 乔天杰在演讲结尾如是表示。
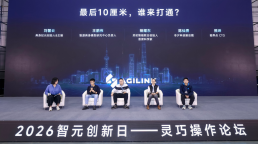
分论坛同期,临界点还举办了主题为 “最后 10 厘米,谁来打通?” 的圆桌对话。对话由具身纪元创始人兼主编刘馨云主持,邀请北京智源人工智能研究院具身模型研究中心负责人王鹏伟、北京大学人工智能研究院研究员兼灵初智能联合创始人兼首席科学家杨耀东、非夕科技副总裁陈仙勇,与临界点 CTO 熊坤共同参与,围绕硬件可用性、数据金字塔结构、模型泛化路径、落地核心门槛四大议题展开深度探讨,汇聚产学研视角共同思辨灵巧操作的落地路径。
分论坛结束后,临界点 CEO 乔天杰、首席具身科学家黄碧丹、模型算法总监吴铭东三位核心负责人出席了媒体群访,就技术路线选择、成本下降节奏、市场竞争格局、公司独立发展战略等行业关注的焦点问题逐一回应,进一步拆解了灵巧操作从 “开发态” 迈向 “部署态” 的真实门槛与产业路径。

从卧龙工厂 72 道工序的 “部署态” 验证,到 OmniGlove Pro 打破数据瓶颈,再到万台量产筑牢商用底座,这场分论坛既是临界点成立 9 个月全链路能力的集中亮相,也标志着中国灵巧操作产业正式跨过演示阶段,进入规模化落地的实战周期。
评论 (0)