
元触万物完成数千万元天使轮融资
11月22日,张通社获悉,专注于机器人柔性电子皮肤和触觉智能系统的公司元触万物(北京)科技有限公司(以下简称:元触万物/Ubiligence)近日完成数千万元天使轮融资,由零一创投、无限基金、智平方、星连资本、松延动力、东山产投参与投资。万甲资本担任本轮及后面轮次融资独家财务顾问。
元触万物成立于2026年5月,技术源自清华大学电子工程系蒋琛副教授团队,同时邀请中国科学院外籍院士、英国皇家工程院、加拿大工程院、美国发明家学会四院院士Arokia Nathan为首席技术顾问。团队自2019年起开展基于薄膜晶体管(Thin-film transistor, TFT)的感存算一体柔性芯片研究,元触万物则在此基础上推进相关科研成果转化落地。
精细运动技能是人形机器人走向实际应用的一大瓶颈,触觉感知能力则被业内视为是“具身智能的最后一块拼图”。机器人要完成精细抓取、接触操作等任务,不仅需要知道物体在哪里,还需要判断接触位置、受力大小及其动态变化。
但随着电子皮肤上的触点数量从数百个增长至上万、数十万甚至百万级,传统的“传感器+后端计算”架构开始面临挑战:大量原始信号需要通过线束传输至后端处理,再将控制指令反馈给执行端,数据传输带来的带宽、功耗、延迟和布线压力随之上升。
元触万物选择的技术路线,是将传感与部分计算能力集成到柔性电子皮肤中,利用TFT构建柔性触觉计算架构,让电子皮肤不再只是采集信号的薄膜,而是具备初步数据处理能力的柔性集成系统。
元触万物希望打造的并非单一触觉传感器,而是类似“大面积柔性GPU”的系统,将触觉感知与轻量化计算结合起来。电子皮肤可以在前端完成触发判断,并在端侧进行第一层特征提取,再将压缩后的触觉特征传给机器人大脑,减少后端需要处理的数据量。
这一思路借鉴了人体神经系统的工作机制。人体并不会将所有感官信号都以相同方式传递给大脑,而是通过不同层级的神经回路完成信号处理,再由高低级中枢分工协作。元触万物希望将这种分层处理机制工程化,在触觉信息进入机器人主控系统之前,先由电子皮肤完成部分计算。
元触表示,要实现这一架构,首先需要解决硬件形态的问题。传统高性能计算通常依赖硅基CMOS芯片,但这类芯片难以直接适配需要大面积覆盖、弯曲和贴合机器人曲面的电子皮肤,制造成本与部署方式也存在限制。
公司选择的技术路线是TFT。过去几十年,TFT被广泛用于显示面板,通过有源矩阵架构控制大量像素,实现大面积、规模化集成。机器人电子皮肤同样需要覆盖指尖、手掌、关节乃至全身,要求器件轻薄、柔性、可弯曲,并具备大面积制造能力。元触万物希望将TFT在大面积集成方面的优势迁移至触觉感知领域,让大量触觉单元能够在柔性基底上协同工作。
TFT要承担计算任务,需要解决工作电压较高、器件以单极性为主、良率等问题。清华团队自2019年起持续推进TFT感存算一体柔性芯片研究,在相关计算架构与系统集成方面积累了多年经验,这也是元触万物进行技术转化的基础。
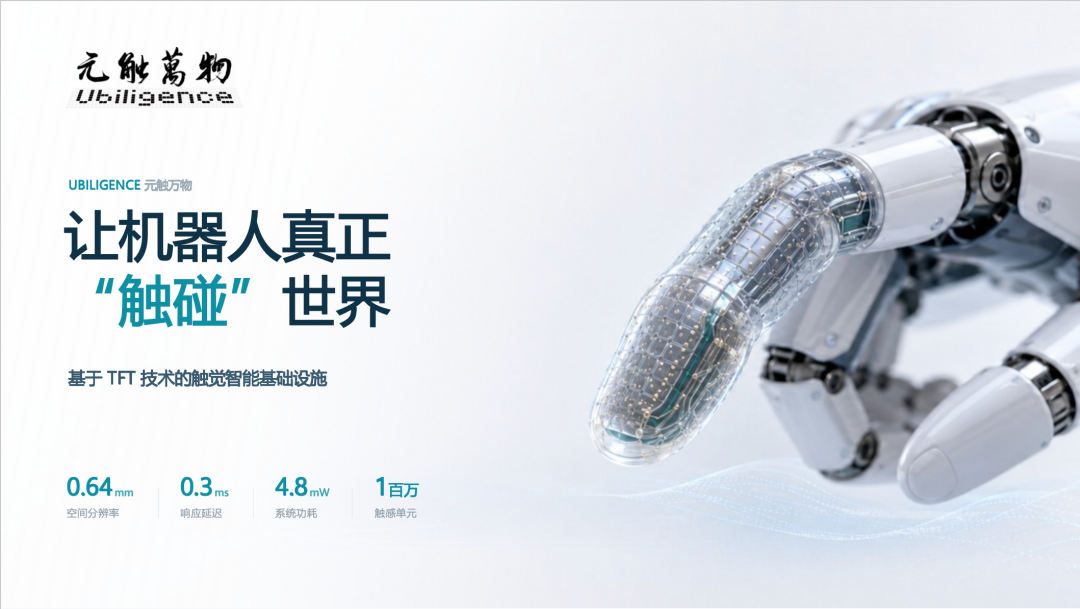
目前,元触万物已完成样机验证。公司披露的核心指标包括:感知单元数量超过1万个,空间分辨率为0.91毫米,力学灵敏度达到1毫牛顿,力检测范围为1毫牛顿至20牛顿,响应延迟为0.3毫秒,系统功耗为4.8毫瓦。
除器件指标外,公司还完成了多功能智能识别和灵巧手皮肤动态力学感知两项系统级演示。这意味着,电子皮肤除了输出传感信号,还开始具备对动态接触过程进行感知和处理的能力,可用于灵巧手抓握过程中的实时力学反馈,并进一步支持触觉识别任务。
产品落地方面,元触万物采取“由点及面”的推进路径:先从手指触觉模组切入,再拓展至全掌触觉方案,最终延伸至全身电子皮肤。手指是机器人与物体发生接触的关键部位,也是触觉需求相对明确、便于开展验证的切入点。第一阶段,公司将围绕接触检测、抓取反馈、演示验证及客户送样等需求开发手指触觉模组;后续再逐步扩展至全掌和全身方案。
目前,元触万物已向头部机器人本体及灵巧手企业送样。下一阶段,公司将重点与客户共同定义产品形态,推动方案验证及量产落地。
商业模式上,公司规划了三个阶段。第一阶段以触觉硬件销售为主,产品包括手指触觉模组、手掌或全手方案及大面积电子皮肤;第二阶段,在硬件基础上提供触觉特征输出、高密度触觉数据集、接口服务和数据订阅等服务,帮助客户降低触觉数据采集与模型训练的门槛;第三阶段,则进一步向底层芯片延伸,研发面向边缘端的“感算控”一体化触觉智能芯片,尝试打通感知、特征提取与边缘控制。
评论 (0)